
CFD滑移网格 vs 动网格,本质区别一文讲透
在CFD的非定常仿真实践中,一旦遭遇旋转机械、摆动翼面、阀芯启闭或往复式活塞等涉及运动边界的流动问题,工程师通常会面临两个基础性技术选项——滑移网格与动网格(。尽管两者均面向运动边界问题,且在泵、风机、搅拌反应器、阀门及活塞机械等领域的瞬态模拟中应用广泛,但二者在网格运动的组织逻辑、拓扑结构的可变性、区域间流场信息的传递机制,以及所适配的物理运动模式上,存在根本性差异。准确辨析这些差异,是合理选择仿真策略的前提。
1. 共同出发点:突破固定网格的局限
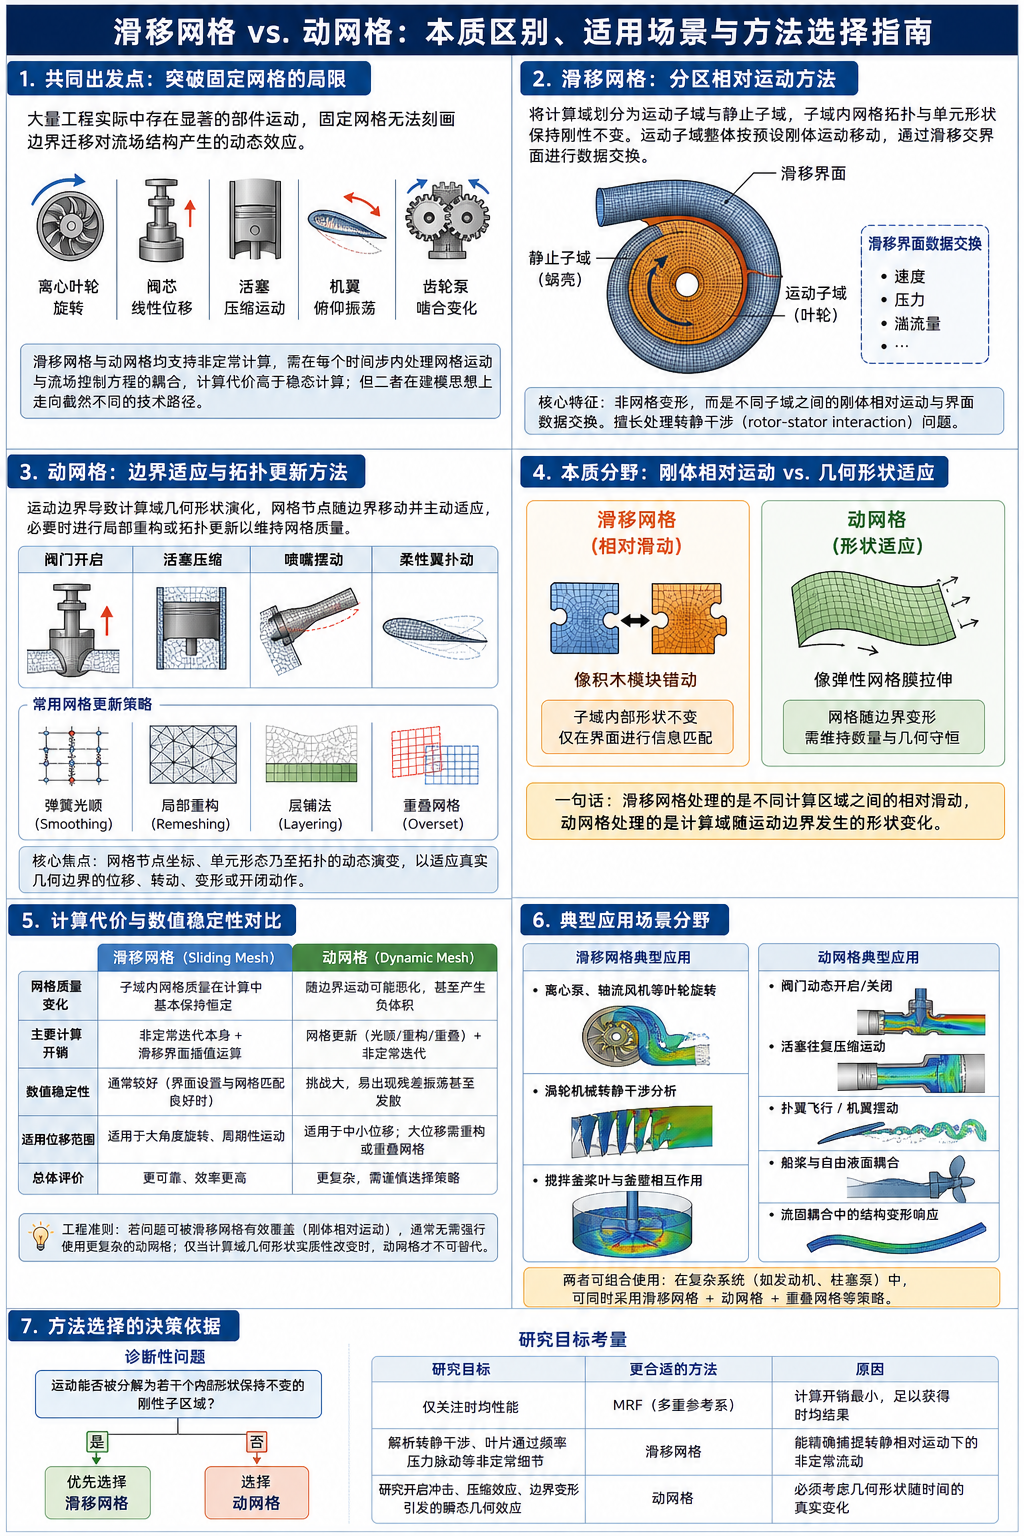
传统定常CFD分析通常预设计算域在时间推进过程中保持空间固定,所有边界均无相对位移。然而,大量工程实际涉及显著的部件运动,例如离心叶轮的高速旋转、调节阀芯的线性位移、发动机活塞对气体的压缩、飞行器机翼的俯仰振荡,乃至齿轮泵啮合区域的轮廓变化。在此类工况下,若固守完全静止的网格体系,将无法刻画边界迁移对流场结构产生的动态效应。
滑移网格与动网格技术正是为回应上述需求而生。两者的共性在于:均支持非定常时间推进计算,均须在每一时间步内处理网格运动与流场控制方程求解的耦合关系,且相较稳态计算,两者均需消耗显著更多的计算资源。然而,两者的共性基本止步于此;在建模思想层面,二者走向了截然不同的技术路径。
2. 滑移网格:分区相对运动方法
滑移网格,在学术文献中亦常被称为Sliding Mesh技术,其本质归属于分区运动方法。该策略通常将完整的计算域划分为至少两个子域:一个或多个运动子域,以及一个或多个静止子域。每个子域内部的网格拓扑与单元形状在计算过程中保持刚性不变,运动子域整体依据预设的刚体运动规律(如定轴旋转或直线平移)移动。子域之间的数据交换通过一个特定的“滑移交界面”(sliding interface)完成。
以离心泵的数值模拟为例,包围叶轮的区域被设定为旋转子域,而包围蜗壳的区域保持静止。在叶轮外缘与蜗壳入口的交接位置设置滑移面。计算过程中,叶轮子域内的所有网格单元作为一个整体绕轴旋转,单元间无相对拉伸或压缩;仅有运动子域相对于静止子域的空间方位随时间改变。速度、压力、湍流量等物理量通过交界面处的插值算法完成从一侧到另一侧的传递。
据此可明确,滑移网格的核心技术特征并非网格本身变形,而在于不同子域间发生刚体相对运动并维持界面数据交换。该方法在处理旋转机械的转静干涉效应(rotor-stator interaction)方面展现天然优势,典型应用包括叶轮与导叶、转子与定子、搅拌桨叶与釜壁之间的非定常相互作用分析。
3. 动网格:边界适应与拓扑更新方法
动网格,通常对应Dynamic Mesh或Moving Mesh技术,其核心关注点在于计算域空间形状随运动边界的演化。当固体边界发生位移、转动、弹性变形或复合运动时,紧邻边界的体网格需跟随边界节点同步移动。为维持网格质量在可接受范围内,求解器一般集成了弹簧光顺(spring-based smoothing)、局部重构(local remeshing)、层铺(layering)以及重叠网格(overset mesh)等策略,使网格系统能够在时间推进中持续更新。
考虑阀门开启的动态过程:阀芯由闭合位置逐渐上升,导致流道几何构型持续改变;又如活塞压缩冲程中,气缸容积单调递减;再如柔性翼的周期性摆动,边界外形发生规律性形变。在这些案例中,流体域的空间边界本身处于持续变化中,网格系统必须主动适应新的几何形态。
因此,动网格的技术焦点落在网格节点坐标、单元形态乃至整体拓扑结构的动态演变上。该方法更适合处理真实几何边界出现大幅位移、开闭动作、接触状态突变或柔性变形的物理场景。
4. 本质分野:刚体相对运动 vs. 几何形状适应
从物理建模的底层逻辑审视,滑移网格刻画的是若干个刚性网格区域之间的相对空间运动——这类似于将几块拼合完好的积木模块相互错动,每个模块内部构造保持原样,仅在模块接合面处持续进行流场信息的匹配更新。
相较之下,动网格刻画的是网格系统对计算域几何边界演化的主动适应过程——这更像一张具有弹性的网格膜,边界移动时,内部节点随之拉伸、压缩,甚至触发局部重构。其技术重心在于维持网格单元质量、预防畸变,并在时间推进中满足几何守恒律(geometric conservation law)。
用一句话凝练:滑移网格处理的是不同计算区域之间的相对滑动,而动网格处理的是计算域随运动边界发生的形状变化。
5. 计算代价与数值稳定性对比
在计算稳健性方面,滑移网格各子域内部网格质量在瞬态计算进程中基本保持恒定,不随时间恶化。其计算开销主要源自非定常迭代本身,以及滑移界面上的通量插值运算。只要滑移面位置设置恰当且网格尺度匹配良好,计算过程通常展现出良好的稳定性。因此,在叶轮机械、搅拌设备等周期性旋转问题中,滑移网格往往较复杂动网格策略更为可靠。
动网格面临的计算挑战显著更大。边界运动会引起局部网格单元过度拉伸、挤压甚至产生负体积,一旦网格质量下滑至临界阈值以下,残差曲线将出现剧烈振荡乃至计算发散。因此,动网格应用不仅需关注物理模型设置,更须审慎选择网格更新策略。对于大幅位移问题,通常必须依赖局部重构或重叠网格技术方可保障计算的连续性。
这也是工程实践中一个广为接受的准则:凡属于刚体相对运动范畴且可被滑移网格有效覆盖的问题,通常无需强行引入更复杂的动网格策略;仅当计算域几何形状确实随边界运动而实质性改变时,动网格才体现出其不可替代的价值。
6. 典型应用场景分野
滑移网格应用最为成熟的领域当属旋转机械的非定常模拟,如离心泵叶轮旋转、轴流风机转子运动、涡轮机械的转静干涉分析、搅拌釜内桨叶搅动等。此类问题的一个共同特征是:运动部件可被一个封闭的旋转子域所包裹,静止部件置于另一子域,两者通过滑移面进行信息交互。
动网格则更频繁地服务于几何边界发生显著演变的瞬态问题,例如阀门动态开启/关闭、活塞压缩运动、喷嘴摆动、扑翼飞行模拟、雨刷运动对车身周围流场的影响、船舶推进器与自由液面的耦合,以及流固耦合框架下的结构变形响应。这些工况的共性在于:边界位移直接重塑流体区域的几何轮廓。
需要指出的是,两种方法并非互斥。在涉及旋转与往复运动并存的复杂系统(如某些发动机或柱塞泵)中,可组合使用滑移网格、动网格及重叠网格技术,以实现对不同运动模态的分别处理。
7. 方法选择的决策依据
判断某一具体问题应优先采用滑移网格还是动网格,最直接的诊断性问题是:运动能否被分解为若干个内部形状保持不变的刚性子区域? 若答案为是(如叶轮相对于蜗壳的旋转),则滑移网格通常是更简洁高效的首选方案。若边界运动直接导致计算域形状发生持续性变化(如阀芯位移改变流道开度),则动网格更为适用。
此外,研究目标也构成重要考量。若仅关注旋转机械的时均性能,多重参考系(MRF)方法或已足够;若需解析叶片通过频率(blade passing frequency)、转静干涉引起的压力脉动等非定常细节,滑移网格则更为妥帖;若研究指向开启冲击、压缩效应或边界变形引发的瞬态几何效应,则动网格成为必要工具。
归根结底,方法的选择不应局限于软件界面的菜单选项,而应回归物理本质:运动的组织形式是什么?计算域几何是否发生实质性改变?网格是否需要变形以适应边界?交界面是否允许相对滑动?对这些问题的回答,远比简单评判“哪种方法更高级”更具指导意义。
滑移网格与动网格共同构成了CFD处理非定常运动问题的两大技术支柱,然而两者的设计哲学迥异。滑移网格立足于分区相对运动概念,适用于内部网格保持刚性形态的旋转或平移问题;动网格则着眼于网格对运动边界及变化几何的主动适应,服务于计算域形状随时间演化的场景。深刻领会这一本质区别,有助于工程仿真中合理构建模型,既避免因方法冗余而徒增计算成本,也防止因过度简化而遗漏真实的非定常流动机制。
不想看文字的友,可以看下面的图
评论
暗光
干货推荐
神经元
Mr弘🔬
77 7
lammps中文教程12
春风得意马蹄疾
87 2
免疫荧光染色全流程
7330a6d4
34 1
自噬小体超微结构
Mr弘🔬
83 13
顶级期刊子刊的含金量怎么样?
九妹
42 1
二氧化碳捕集及资源化利用:从"废气"到"碳资源"的产业革命
春风得意马蹄疾
76 2