
西湖大学首篇Nature Sensors:穿上“触觉马甲”,“拥抱”虚拟世界!
与视觉和听觉不同,触觉往往很难被主动忽略。
一次突然的碰撞、一只手搭在肩膀上,甚至轻微而持续的按压,都能迅速引起人的注意和本能反应。人体皮肤分布着大量机械感受器,尤其是面积广阔的躯干部位,本可以成为传递复杂信息的重要界面。然而,目前多数可穿戴触觉设备仍集中在手指或局部皮肤,只能提供振动、按压等较单一的反馈;部分设备还依赖刚性结构或皮肤黏附,不仅覆盖范围有限,长时间佩戴也容易产生不适。
西湖大学姜汉卿教授团队将双稳态金属薄壳与柔性气动织物结合,开发出一种可直接集成到服装中的触觉纺织界面。成果于2026年8月3日发表于Nature旗下新刊《自然-传感器》,这也是西湖大学创校以来的首篇Nature Sensors。
单个执行器瞬时冲击力约14 N,系统延迟仅44毫秒;阵列化马甲可产生冲击、振动、按压、滑动等多种触觉,将视觉信息转化为身体可“读”的触觉指令;视障辅助导航中,转弯决策时间从41秒缩短至20秒,效率提升近一倍。
用“啪嗒”一声的翻转,模拟真实的触碰
想象一下按压一个金属弹簧片——当压力达到临界点时,它会突然“啪嗒”一声翻转过去,发出清脆的触感和声音。这就是双稳态结构的核心:它有两个稳定的形态,从一个形态切换到另一个形态只需输入极小的能量,且无需持续供能就能保持在新的状态。
姜汉卿团队把这个原理“缝”进了衣服里。单个执行器由多层织物构成,中心是一片经过热处理的曲面铜壳,上下分别布置两组相互垂直的气动腔体(图2a)。通过控制不同气囊的充气顺序,同一个执行器可以输出三种截然不同的触觉模式(图2b):
- 冲击模式:上层气囊缓慢充气储存弹性能,薄壳达到临界状态后瞬间翻转(约0.5毫秒),将能量快速释放到皮肤上,峰值力可达约14 N——就像被人敲了一下。完成翻转后不需要继续供气,节能且高效。
- 振动模式:上下气囊交替驱动,薄壳在两个稳定状态之间往复翻转,产生最高约10 Hz的周期性振动。
- 按压模式:下层气囊缓慢充气,薄壳限制气囊向外膨胀,将作用力集中到皮肤上,形成持续而可调的按压感。
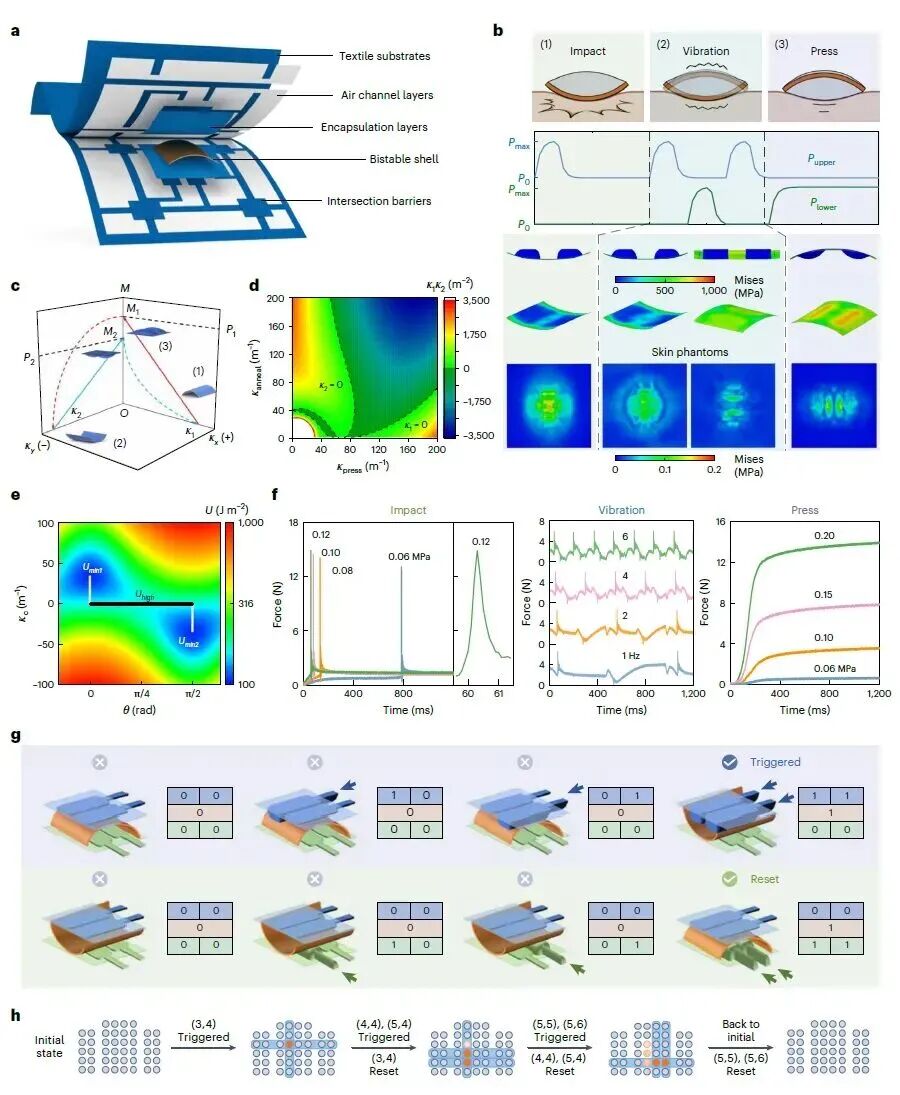
Figure 2(执行器结构与三种工作模式)
阵列化:把衣服变成“触觉屏幕”
单个执行器再强,也只能提供一个点的触觉。团队借鉴电子显示屏的“行列扫描”思路,设计了气动“与逻辑”——只有某一行和某一列的气囊同时达到压力阈值,交叉位置的双稳态薄壳才会被触发(图2g)。一个6×8阵列原本可能需要96路独立控制,采用扫描策略后仅需28路。
通过连续触发并复位不同位置,触觉还能沿预设路径“滑动”,在皮肤上形成从左到右、由下向上甚至环形旋转的感觉(图2h)。系统延迟约57毫秒,足以满足大多数实时交互场景。
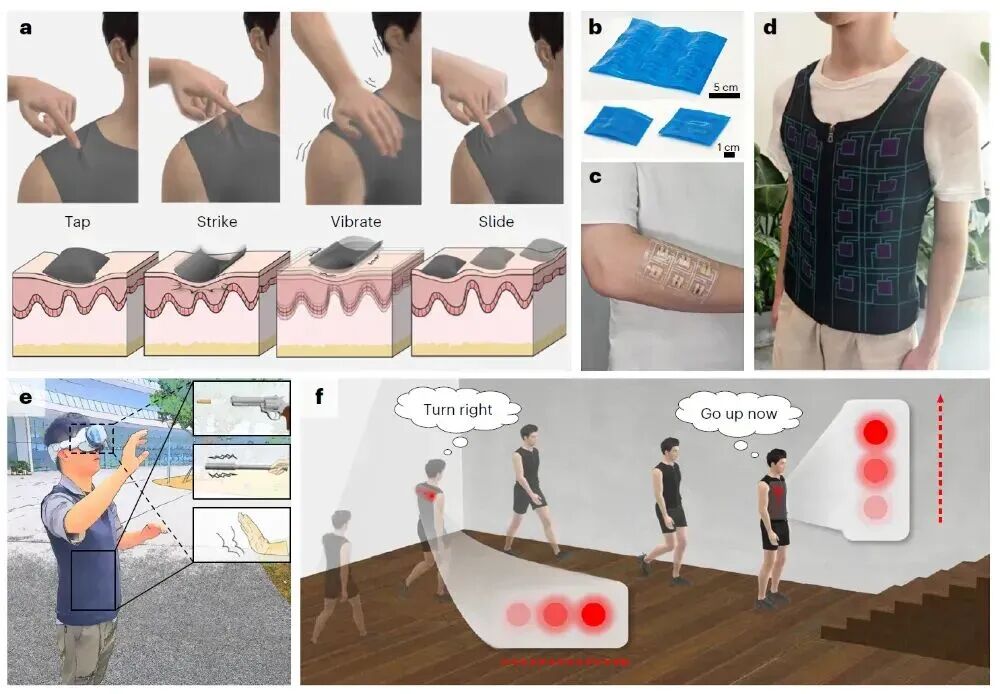
Figure 1(整体设计概念)
验证:皮肤变形+主观识别+脑电信号,三重证据
人体真的能准确“读懂”这些触觉吗?团队从三个层面进行了验证(图3):
- 皮肤变形:3D数字图像相关技术记录显示,冲击产生尖锐快速的变化,振动表现出周期性起伏,按压呈现缓慢上升和持续保持——三种模式的物理波形明显不同。
- 主观识别:冲击和振动的辨识率整体超过96%(1 Hz振动达100%);按压模式随着压力增强,准确率从76.67%提高至93.33%。
- 脑电信号:快速冲击引发显著的诱发电位变化,振动产生与输入频率对应的周期性脑电波动——不同触觉在大脑皮层响应中也能被区分。
当3×3阵列编码八个空间方向和十种运动轨迹时(图3g),静态位置识别率均超过81%;加入动态滑动轨迹后,准确率进一步提高。相比单个触点,连续滑动轨迹提供了更完整的时空信息,因此更容易被正确理解。
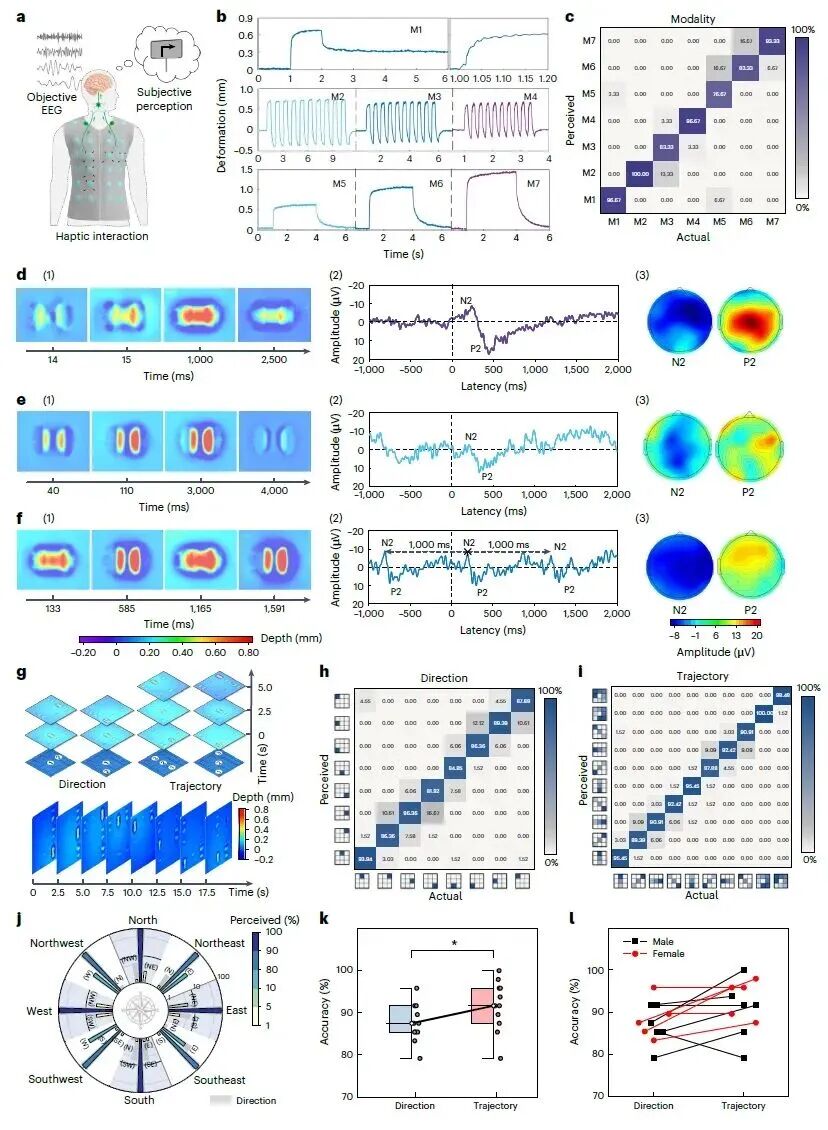
Figure 3(触觉感知验证)
应用:从VR交互到视障导航
虚拟触觉复制:当虚拟人物拍打用户肩膀时,马甲在对应位置输出2 Hz振动;当虚拟人物拥抱用户时,胸前模拟头部接触,腰部模拟手臂环抱(图4a-b)。
视觉-触觉感觉替代:团队将深度相机、计算模块与触觉马甲连接,使摄像头看到的障碍物距离和方向被实时转换为触觉信息(图4c)。前方障碍物接近时,振动频率随距离增加;需要转弯或上下楼时,身体表面出现明确的滑动轨迹(图4d-f)。
在转弯决策任务中,使用传统白手杖的平均完成时间为41.33秒,而使用触觉马甲后缩短至20.25秒,效率提高近一倍(图4h-i)。开放环境中方向判断准确率达100%,上下楼识别准确率达97%。
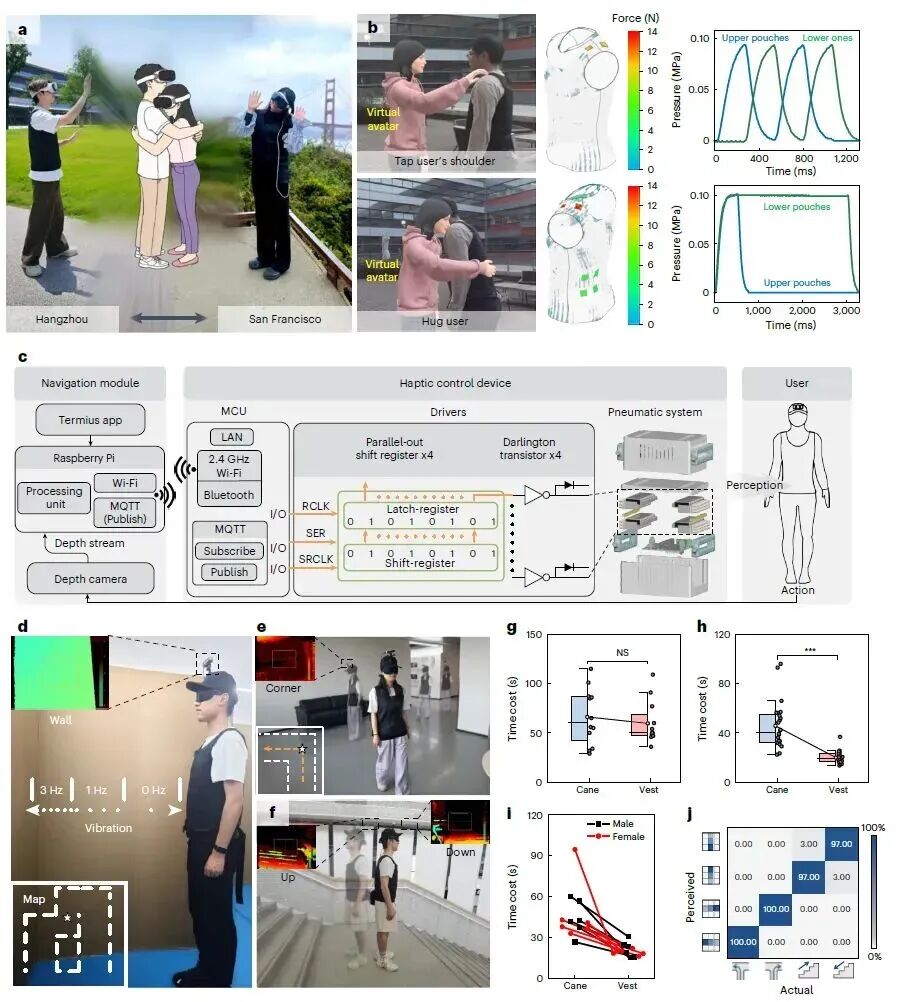
Figure 4(应用演示)
论文信息:Bistable haptic textiles for immersive somatosensory augmentation and sensory substitution,Nature Sensors,2026,
DOI: 10.1038/s44222-026-00473-z
总结:
双稳态薄壳+柔性气动织物→单个执行器冲击力14 N/响应0.5 ms/振动10 Hz→气动“与逻辑”实现阵列化触觉屏幕→冲击/振动/按压/滑动多模式输出→VR触觉复制+视障导航(转弯决策效率提升近一倍)。
评论
天玑智研

顶刊推荐

固态电池丨北理工黄佳琦教授、袁洪教授最新Adv Mater:本质安全不燃的固态金属锂电池
杨世杰
411 7

电催化丨王得丽教授/刘旭坡、陈野副教授Angew:配体诱导晶格羟基活化实现高效电合成2,5-呋喃二甲酸
刘旭坡
371 6

中山大学刘川/刘佰全&浙江大学狄大卫Advanced Materials:钙钛矿opto-DRAM开启屏内光学传感显示新篇章
刘佰全
245 6

AI丨麦吉尔大学Ding Lab课题组 Nat Commun: 通过基于深度生成模型和主动学习的半测序方法推进大规模单细胞研究
王靖韬
310 2

26.52%效率!重庆大学孙宽/关西大学郭昊轩Advanced Materials:多功能相变盐用于反式钙钛矿太阳能电池
陈沛冬
110 4