
南京理工大学傅佳骏/姚博文团队Angew: 用于多模态气动柔性驱动器的刚度可调的高韧性可修复超分子塑料
全文速览
该论文针对力学刚度可调的高分子塑料在可拉伸性、韧性以及自修复性上的不足问题,提出基于强静电相互作用与高密度氢键协同的超分子交联网络,制备了兼具有高模量、高韧性、高可拉伸性、刚度可调性以及较低温度下的修复性的超分子塑料,并探索了其在多模态气动柔性驱动器中的应用。相关工作发表以题Ultra-Tough, yet Rigid and Healable Supramolecular Polymers with Variable Stiffness for Multimodal Actuators发表于化学领域顶刊Angew. Chem. Int. Ed. 中(DOI: 10.1002/anie.202410693),论文第一作者为南京理工大学硕士研究生荆佳杰。
背景介绍
刚度可调材料因其在机械性能上的灵活性和适应性,有望应用于柔性机器人、生物支架以及智能防护等领域。例如,研究人员以液体金属和石蜡为应变限制层材料,制备了柔性气动驱动器。通过改变应变限制材料的温度,实现刚度调控(基于固-液相变转换),从而提升驱动器的负载能力和驱动变形方向。然而,这类材料韧性较低、无法自修复且在低刚度时是液态,不利于提升驱动器的力学稳定性、负载能力以及耐用性。相比于相变材料,基于高密度氢键网络的超分子塑料具有刚度可调且可修复的优势,但仍无法兼顾常温下的高刚度、高韧性以及高温下的保形性(在低刚度状态下的蠕变能力弱)。这主要是由于这几项性质对分子间相互作用以及分子链动态性的要求相互对立导致。例如,高刚度要求分子链运动受限,而自修复性需要高的分子链动态性以利于结构重组;低刚度下的保形性要求具备一定的永久交联点,但这势必会影响自修复性能。因此,开发新的策略,同时实现高刚度可调范围、自修复性、高韧性和高温下的低蠕变能力是一项重要且艰巨的挑战。
主要研究内容
为了解决该问题,论文提出了一种新的分子设计策略:向高密度氢键网络引入具有强静电相互作用的离子对(二羟甲基丙酸和三乙胺的复合物,DMPA:TEA)(图1)。所制备的超分子塑料(SP)兼具多项优良的机械性能,包括高模量、高韧性、高可拉伸性、刚度可调性以及较低温度下的修复性(图2)。
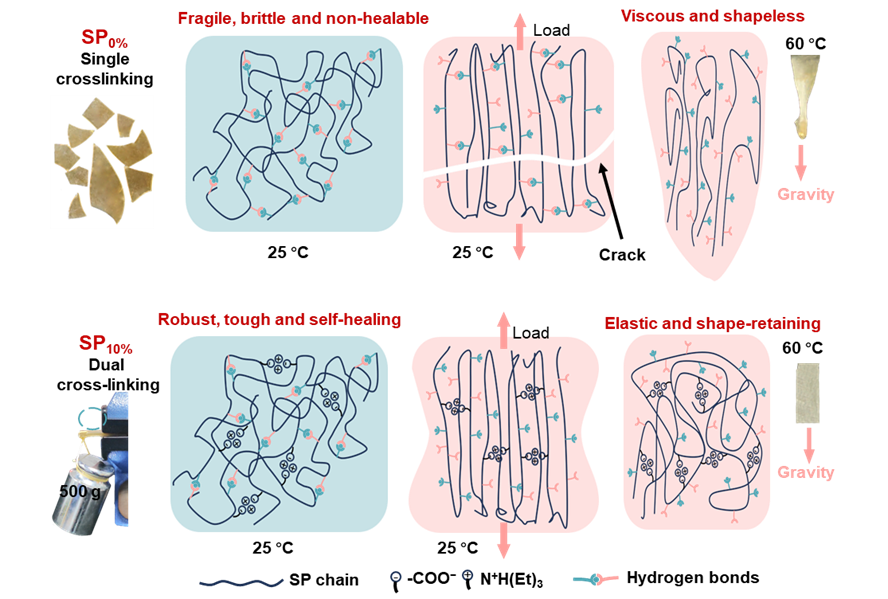
图1. 超分子塑料的结构与力学性能示意图。SP0%和SP10%分别为高密度氢键交联网络和静电-高密度氢键双交联网络。
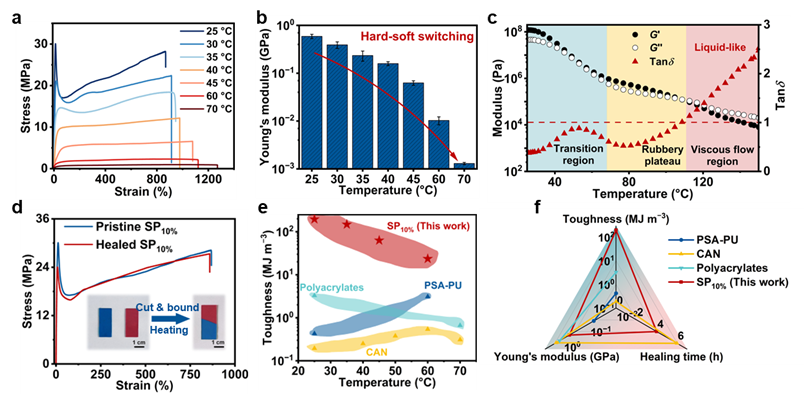
图2. 超分子塑料的力学性能及其与其他典型材料的性能对比。
在机理上,通过分子密度泛函理论模拟、动力学模拟和红外光谱等手段分析,DMPA:TEA离子对可以提供强的静电相互作用,形成强的离子簇(二聚体的形成能:−48 kJ mol−1),同时其会与氨基甲酸酯中的N-H基团形成强氢键(−69 kJ mol−1),强于体系内原先的氢键(−34 kJ mol−1和−23 kJ mol−1)(图3a-c)。强相互作用可以作为稳定的交联位点,保证材料在外力下的结构完整性。
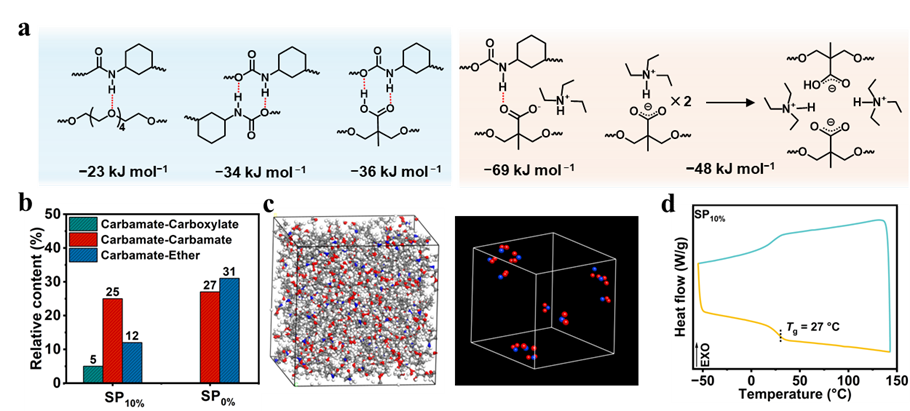
图3. 超分子塑料的性质表征。
与此同时,虽然引入了强相互作用,但由于体系中异氰酸酯单体的不对称结构以及TEA的大的分子体积,聚氨酯仍然表现出无定型性,没有明显的结晶峰出现(图3d)。因此,高密度的氢键(氨基酸酯-氨基甲酸酯以及氨基甲酸酯-醚之间的氢键)可以作为能量耗散单元,提升材料韧性,同时保证了材料良好的动态性,包括在较低温度范围下的刚度可调性和自修复能力。
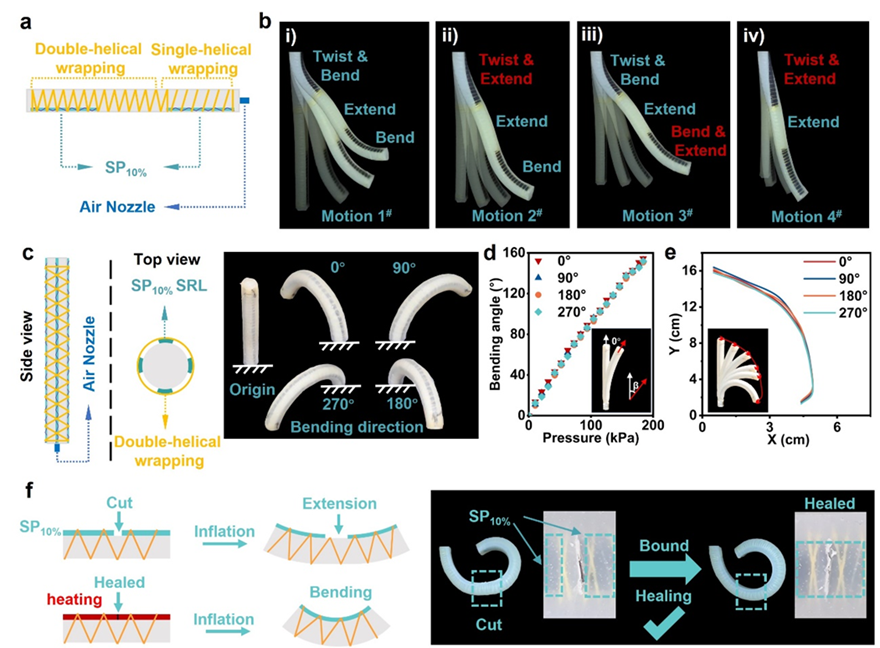
图4. 超分子塑料在柔性驱动器中的应用。
最后,为展现该材料优异的力学性能,研究人员以其作为应变限制层,制备了应变限制层可调控且可修复的气动驱动器。该气动驱动器采用纤维增强型结构。其中,气动腔体采取单腔室圆形结构,应变限制单元包括增强纤维(kevlar纤维)和应变限制层(超分子塑料)。基于增强纤维在宏观布局方式的可重构性(增强纤维可采用单螺旋、双螺旋等不同缠绕方式)和应变限制层在分子尺度上的良好动态性(刚度可调)两者的协同控制,气动驱动器在单一腔室和单一气动源的输入下,即可实现良好的多模态运动能和运动模式转换。例如,其可以被控制来执行各种各样的运动,包括弯曲(以不同的角度和朝向不同的方向)、伸展、扭曲及其耦合运动。同时,应变限制层的高刚度和自修复能力显著提升了驱动器的负载能力和耐用性。相比而言,之前报道的多模态气动驱动器大多基于多腔室结构,且缺乏自修复能力或者其自修复只限于弹性体的修复,而刚性的硬质组分无法修复。因此,基于以上优良的性质,本论文开发的多模态柔性驱动器有望同步提升气动机器人的灵活度和稳定性,从而应用于生物医疗(如功能增强假肢)和人-机交互(如多模态触觉手套)等领域。
总结和展望
1. 材料的稳定性与动态性的矛盾:该项工作基于强静电和高密度氢键的协同,制备了兼具有高模量、高韧性、高可拉伸性、刚度可调性以及较低温度下的修复性的超分子塑料。然而,与其它超分子塑料相似,其依然具有较低的化学环境耐受性,如对有机溶剂的耐受能力较差。如何通过分子结构设计,从根本上解决其环境耐受性与动态性之间的本征矛盾,是其实现商业化应用的前提条件。
2. 器件结构设计与实际应用:该项工作基于超分子相互作用与纤维增强型气动驱动器中纤维的宏观结构可重构性,构筑了具有多模态运动能力、高耐用性和自修复性的柔性驱动器。然而,各运动模态之间的转换速度较低(1 min),这主要受制于超分子的温敏性以及器件的结构设计。基于材料以及器件结构的进一步设计,有望降低响应时间,提升器件模态转换速度。最后,多模态柔性气动驱动器在人-机交互应用方面的工程问题(如多模态触觉手套)也需要进一步研究。
评论
天玑智研

顶刊推荐

AI丨麦吉尔大学Ding Lab课题组 Nat Commun: 通过基于深度生成模型和主动学习的半测序方法推进大规模单细胞研究
王靖韬
311 2

电催化丨王得丽教授/刘旭坡、陈野副教授Angew:配体诱导晶格羟基活化实现高效电合成2,5-呋喃二甲酸
刘旭坡
372 6

26.52%效率!重庆大学孙宽/关西大学郭昊轩Advanced Materials:多功能相变盐用于反式钙钛矿太阳能电池
陈沛冬
111 4

固态电池丨北理工黄佳琦教授、袁洪教授最新Adv Mater:本质安全不燃的固态金属锂电池
杨世杰
412 7

中山大学刘川/刘佰全&浙江大学狄大卫Advanced Materials:钙钛矿opto-DRAM开启屏内光学传感显示新篇章
刘佰全
246 6